

EtherCAT step motor sürücüsü seçerken nelere bakmalı? Sanyo Denki’nin iki ve dört eksenli SANMOTION F modellerini; tork iddiaları, motor seçimi, hareket profili ve bakım açısından inceliyoruz. Ürün bilgileri ile uygulama yorumlarını ayrı tutuyoruz.
İçindekiler
- Bir eksen kolay, dört eksen aynı anda başka bir iş
- Yeni sürücülerde ne değişiyor?
- %17 tork artışı ne demek, ne demek değil?
- EtherCAT burada ne kazandırıyor?
- S-eğrisi: hızlı gitmek kadar sarsmadan durmak
- Küçük çözünürlük, aynı ölçüde küçük hata demek değil
- Tek kutuda dört eksen: yer kazancı ve bakım hesabı
- Hangi uygulamada step, hangi uygulamada servo?
- Devreye almadan önce benim kontrol listem
- Sonuç: step motorun dili değişiyor, mekanik değişmiyor
- Kaynaklar ve görsel bilgileri
Bir eksen kolay, dört eksen aynı anda başka bir iş
Bir makine düşünelim. Bir eksen ürünü ileri alıyor, diğeri kafayı aşağı indiriyor, üçüncüsü parçayı döndürüyor. Dördüncü eksen de bir sonraki ürünü hazırlıyor. Bunların her birini ayrı ayrı hareket ettirmek zor değil. Asıl mesele, doğru anda buluşmaları ve bunu vardiya boyunca tekrar etmeleri.
Step motor denince akla hâlâ aynı düzen geliyor: PLC’den pulse ve yön sinyali, yanında bir sürücü, motora giden kablolar. Tek eksende gayet anlaşılır bir çözüm. Eksen sayısı arttığında ise yalnızca motor sayısı artmıyor; çıkış kaynakları, bağlantılar, teşhis ihtiyacı ve hareketler arasındaki zamanlama da büyüyor.
Sanyo Denki’nin yeni iki ve dört eksenli SANMOTION F sürücüleri bu noktada dikkat çekiyor. Control.com’un 3 Ekim 2026 tarihli haberi vesilesiyle ürüne baktım; teknik verileri üreticinin 27 Ağustos 2026 duyurusuyla karşılaştırdım. Bu yazı bir ürünün sahada denenmiş test raporu değil; belgeler üzerinden yapılan teknik değerlendirme ve uygulama seçim rehberi.
Yeni sürücülerde ne değişiyor?
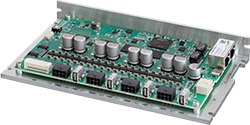
İki eksenli F5PFD280E200 ve dört eksenli F5PFD280E400, birden fazla step motor sürücüsünü tek ünitede topluyor. Haberleşme arayüzü EtherCAT. Üretici; S-eğrisiyle hızlanma/yavaşlama, veri kaydı ve motor çalışma analizi işlevlerini de belirtiyor. [1]
| Özellik | İki eksen | Dört eksen |
|---|---|---|
| Model | F5PFD280E200 | F5PFD280E400 |
| Ana ve kontrol devresi beslemesi | 24 V DC ±%10 | 24 V DC ±%10 |
| Ölçüler — W × D × H | 160 × 79 × 22 mm | 180 × 108 × 22 mm |
| Kütle | 0,20 kg | 0,36 kg |
Desteklenen motorlar: beş fazda 28/42/60 mm, 0,75–2,8 A/faz; iki fazda 28/35/42/56/60 mm, 1–4 A/faz. İki ve beş fazlı motorlar birlikte kullanılabiliyor. Yine de yalnızca gövde ölçüsü ve akım tutuyor diye mevcut her motorun uyumlu olduğu varsayılmamalı; kesin kombinasyon ve bağlantı şartları üreticiden doğrulanmalı. [1]


%17 tork artışı ne demek, ne demek değil?
Üreticinin verdiği en fazla %17 tork artışı ve %20 titreşim azalması, önceki F5PFD280P100 + SF560□-92□□ kombinasyonuyla karşılaştırmaya dayanıyor. Eksen başına hacimde %30’dan, kütlede %20’den fazla azalma ise ayrı tek eksenli sürücülere göre veriliyor. Bunlar her motor ve her makine için koşulsuz sonuçlar değil. [1]
Ben böyle bir rakama baktığımda ilk olarak “hangi hızda, hangi yükle?” diye sorarım. Aynı motorun dururken tutabildiği yük ile hareket sırasında taşıyabildiği yük aynı şey değil. Hele eksen hızlı kalkıyor, kısa mesafede duruyor ve aynı hareketi tekrar ediyorsa, ihtiyacımız olan şey yalnızca tutma torku değildir.
Pratik kontrol şu: hedef hızdaki kullanılabilir tork, sürtünme ve yük torkuna ek olarak hızlanma için gereken torku da karşılamalı. Motor miline indirgenmiş basit hesapta Tgerekli = Tyük + Jtoplam × α yaklaşımı işe yarar; mekanizma, verim ve hareket yönüne göre hesabın ayrıntıları değişir. Bu bir motor seçme kısayolu değil, “daha güçlü yazıyor” cümlesinin arkasında neyi sorgulamamız gerektiğidir.
Sanyo Denki’nin seçim rehberi de yük, ivmelenme ve sürtünme torklarının birlikte değerlendirilmesini; uygun pay, sürüş koşulları ve motor–sürücü uyumunun kontrol edilmesini öneriyor. [2]
EtherCAT burada ne kazandırıyor?
EtherCAT’i “pulse kablosunun yerine Ethernet kablosu” diye anlatmak eksik kalır. Esas fark, hareket komutlarıyla durum bilgisinin aynı kontrol mimarisine girmesidir. PLC veya hareket kontrolörü eksenleri yönetirken sürücülerden gelen durumları da uygulamanın parçası yapabilir. Ancak hangi durumların aktarılabildiği, veri kaydının kapsamı ve kontrol modları cihazın dokümanıyla doğrulanmalıdır.
EtherCAT Technology Group, koordineli hareketlerde zaman eşleştirmesini Distributed Clocks — dağıtılmış saatler üzerinden açıklıyor. Genel teknoloji düzeyinde amaç, cihazların olayları ortak bir zaman referansına göre gerçekleştirmesidir. Buradan yeni SANMOTION F için kendiliğinden belirli bir çevrim süresi veya konum hassasiyeti çıkaramayız; sürücünün desteklediği senkronizasyon, master ve uygulama birlikte incelenmelidir. [3]
⇄
Burada önemli bir sınır var: haberleşmenin senkron olması, rotorun istenen konuma gerçekten ulaştığının ölçüldüğü anlamına gelmez. EtherCAT bağlantısı bir step motoru otomatik olarak enkoderli kapalı çevrim servoya dönüştürmez. Geri besleme, adım kaybı tespiti ve gerçek konum izleme imkânları ayrıca kontrol edilmelidir.
Bu ayrımı başka bir üreticinin belgesi de görünür kılıyor. Beckhoff, ilgili step motor arayüzünde dahili sayaç ile harici enkoder geri beslemesini ayrı seçenekler olarak tarif ediyor. Bu, SANMOTION F’nin aynı özelliklere sahip olduğunu söylemek değil; komutlanan hareket ile ölçülen hareketin niçin ayrı kavramlar olduğunu göstermek içindir. [4]
S-eğrisi: hızlı gitmek kadar sarsmadan durmak
Bir eksenin kısa mesafede hızlı gitmesini istediğimizde ivmeyi artırmak kolaydır. Fakat hareketin sonunda ürün sallanıyor, kafa titreşiyor veya görüntü almak için beklemek gerekiyorsa, kâğıt üzerinde kazandığımız zamanın bir kısmını geri veririz.
S-eğrisi, ivmenin değişimini daha yumuşak hale getirerek mekanik uyarımı azaltmaya yardımcı olur. Bunun karşılığı her zaman daha kısa hareket süresi değildir. Daha yumuşak bir profil bazen hareketi uzatır; buna karşılık yerleşme beklemesini azaltabilir. Bu yüzden yalnızca “eksen kaç milisaniyede gitti?” değil, “bir sonraki işlem güvenilir biçimde ne zaman başlayabildi?” sorusunu ölçmek gerekir.
Bir kamera istasyonunda görüntünün netleşmesi, dozaj kafasında damlanın dağılmaması veya hassas parçanın yuvasına sarsılmadan gelmesi, profil seçimini değiştirebilir. Bunlar bu sürücüyle yapılmış test sonuçları değil; hareket profilini değerlendirirken bakılabilecek uygulama örnekleridir.
Küçük çözünürlük, aynı ölçüde küçük hata demek değil
Somut bir hesap yapalım. Örneğimizde vida adımı 5 mm/devir, motor 200 tam adım/devir ve seçilen sürüş 16 mikro-adım/tam adım olsun. Bu değerler yeni sürücünün ayarı olarak verilmemiştir; yalnızca hesabı göstermek için seçilmiştir.
5 mm ÷ (200 × 16) = 0,0015625 mm ≈ 1,56 µm
Bu değer mekanik doğruluk, tekrarlanabilirlik veya garanti edilen konum hatası değildir.Vida boşluğu, kaplin esnekliği, yataklama, ısıl değişim ve motorun yük altındaki davranışı bu hesapta yok. Mikro-adımı artırmak, mekanik hataları aynı oranda küçültmez. EtherCAT’e geçmek de bu mekanik hesabı ortadan kaldırmaz; kontrolördeki konum birimi ve sürücü ölçeklemesi doğru kurulmalıdır.
Aynı 5 mm vidada 50 mm/s doğrusal hız, motor için 10 devir/s yani 600 dev/dak demektir. Motor seçimini yalnızca sıfır hızdaki torka bakarak yaparsak önemli bir noktayı kaçırırız: kullanılabilir torku bu çalışma hızında, seçilen besleme ve sürücüyle kontrol etmeliyiz.
Tek kutuda dört eksen: yer kazancı ve bakım hesabı
Birden fazla sürücüyü tek ünitede toplamak, kompakt makinede düzeni sadeleştirebilir. Ama benim seçim hesabımda pano alanının yanında bakım planı da vardır.
Dört ayrı sürücüde bir eksenin sürücüsünü değiştirerek ilerleyebiliriz. Entegre ünitede arızanın etkisi cihazın hata davranışına bağlıdır: tek kanal mı duracak, tüm ünite mi devreden çıkacak, değişim sonrası dört eksenin parametreleri nasıl geri yüklenecek? Duyurudan bunların yanıtını çıkaramayız. Satın alma öncesinde üreticiye sorulması gereken sorulardır.
Yedek ürün erişimi, parametre yedeği ve değişim prosedürü bilinmiyorsa küçük bir kutu bakımda büyük bir beklemeye dönüşebilir. Tersi de mümkün: iyi dokümante edilmiş, yedeği hazır bir entegre sistem işi kolaylaştırır. Toplam maliyet hesabı bu iki ihtimali de içermeli.
Hangi uygulamada step, hangi uygulamada servo?
| İhtiyaç | Seçimde öne çıkan soru |
|---|---|
| Kısa stroklu, tekrarlayan konumlama | Hedef hızda yeterli tork ve uygun hareket profili var mı? |
| Birden fazla eksenin koordinasyonu | Master, sürücü modları ve uygulama senkronizasyonu birbirine uygun mu? |
| Değişken yük veya yüksek hız | Çalışma aralığında yeterli dinamik performans ve geri besleme gerekiyor mu? |
| Gerçek konumun sürekli doğrulanması | Enkoder, hata takibi ve kapalı çevrim kontrol ihtiyacı nasıl karşılanıyor? |
| Dikey eksen veya enerji kesintisinde yük tutma | Mekanik fren ve güvenli duruş nasıl tasarlanıyor? |
Ben step–servo seçimini bir marka veya alışkanlık meselesi olarak görmüyorum. Yük, hız, hassasiyet, geri besleme ve duruş senaryosu masaya konmadan karar vermek doğru değil. Özellikle dikey yükte motorun enerjili tutma torku ile enerji kesintisinde yükün güvenle tutulması aynı şey değildir.
Devreye almadan önce benim kontrol listem
- Master uyumluluğu: PLC’de sıradan bir Ethernet portu bulunması EtherCAT master desteği demek değildir. Uyumlu master, yazılım/lisans kapsamı ve ESI cihaz tanımı doğrulanmalı.
- Eksen eşlemesi: Kanal, motor, yön, birim, referans noktası ve limitlerin hangi fiziksel eksene karşılık geldiği açıkça kaydedilmeli.
- Motor seçimi: Faz yapısı, akım tanımı, sargı bağlantıları ve üreticinin onayladığı kombinasyonlar kontrol edilmeli. Başka ürünlerin parametre değerleri kopyalanmamalı.
- Besleme: Ana ve kontrol devrelerinin 24 V gereksinimi ayrı ayrı değerlendirilip eşzamanlı hareket, gerilim düşümü ve koruma seçimi hesaplanmalı. Motorların faz akımları toplanarak doğrudan güç kaynağı giriş akımı bulunmaz.
- İlk hareket: Güvenli test koşullarında düşük hız ve sınırlı hareketle yön, referanslama ve mekanik limitler doğrulanmalı; sonra yük ve hız kademeli artırılmalı.
- Hareket profili: Hızlanma, yavaşlama ve yerleşme süresi birlikte ölçülmeli. Düşük hızda iyi çalışan eksenin hedef hızda da aynı sonucu vereceği varsayılmamalı.
- Arıza senaryosu: Haberleşme kaybı, güç kesintisi, kanal hatası ve yeniden başlatmada makinenin ne yapacağı test edilmeli. EtherCAT var diye STO veya Safety over EtherCAT bulunduğu kabul edilmemeli; güvenlik işlevleri ayrıca doğrulanmalı.
- Yedek ve teslim: Parametreler, ESI sürümü, yazılım sürümü, kablo planı ve kabul ölçümleri saklanmalı. Bakım ekibine yalnızca “start’a bas” değil, hata durumunda izleyeceği yol da anlatılmalı.
Veri kaydı ve motor analizi varsa, onları yalnızca ilk kurulumda açıp bırakmam. Aynı yükte farklı profilleri karşılaştırmak, tekrarlayan duruşlarda hangi değişkenin önce bozulduğunu görmek ve iyi çalışan ayarı kayıt altına almak için kullanırım. Ancak izlenebilen değişkenler ve kayıt çözünürlüğü bu ürünün teknik belgelerinden öğrenilmelidir.
Sonuç: step motorun dili değişiyor, mekanik değişmiyor
Sanyo Denki’nin bu ürününde benim dikkatimi çeken, step motorları çok eksenli bir haberleşme düzeninin içine toplaması. Kompakt yapı ve teşhis araçları, uygun uygulamada mühendislik işini kolaylaştırabilir. Fakat EtherCAT mekanik boşluğu, yetersiz torku veya yanlış referanslamayı kendiliğinden çözmez.
Makine için karar verirken önce işi tarif ederim: neyi, ne kadar hızlı, hangi yükle ve hangi duruş koşuluyla taşıyacağız? Sonra kontrolörü, sürücüyü ve motoru birlikte seçerim. Ürün yeni diye her makineye önerilmez; doğru yerde, sınırları bilinerek kullanılır.
Çok eksenli bir konumlama, konveyör otomasyonu veya PLC kontrol projeniz varsa mekanik bilgileri ve hareket hedeflerini paylaşın. Önce ihtiyacı netleştirelim, sonra uygun kontrol mimarisini birlikte değerlendirelim.
Kaynaklar ve görsel bilgileri
- SANYO DENKI — Çok eksenli EtherCAT step sürücü duyurusu, 27 Ağustos 2026. Ürün verileri, karşılaştırma koşulları ve ürün görselleri.
- SANYO DENKI Tech Compass — How to Select a Stepping Motor. Motor seçimi, yük torku, ivmelenme ve çalışma koşulları.
- EtherCAT Technology Group — EtherCAT Technology, özellikle Distributed Clocks bölümü. Genel haberleşme ve zaman senkronizasyonu açıklaması.
- Beckhoff — Configuration of the main parameters. Dahili sayaç ve harici enkoder ayrımına ilişkin başka bir ürün örneği; bu üründeki ayarlar SANMOTION F’ye aktarılmamalıdır.
- Joshua Tidwell — Sanyo Denki Adds EtherCAT to New Multi-Axis Stepping Drivers, Control.com, 3 Ekim 2026. Konunun çıkış noktası olan haber.
- SANYO DENKI — İngilizce ürün kataloğu. Model seçimi öncesinde başvurulabilecek üretici kataloğu bağlantısı.
Kaynak kontrolü: 6 Ekim 2026. Ürün fotoğrafları SANYO DENKI’nin duyurusundan alınmıştır; temsili görsellerdir. Kapak ve şema MarmoTeknik’in özgün kavramsal anlatım görselleridir. Uygulama örnekleri ve hesaplar açıklama amaçlıdır; bu cihazla yapılmış saha testi olarak sunulmamaktadır.